Contact at the AI Innovation Center
Theo Jacobs
Kartonhandling mit humanoidem Roboter
Initial situation
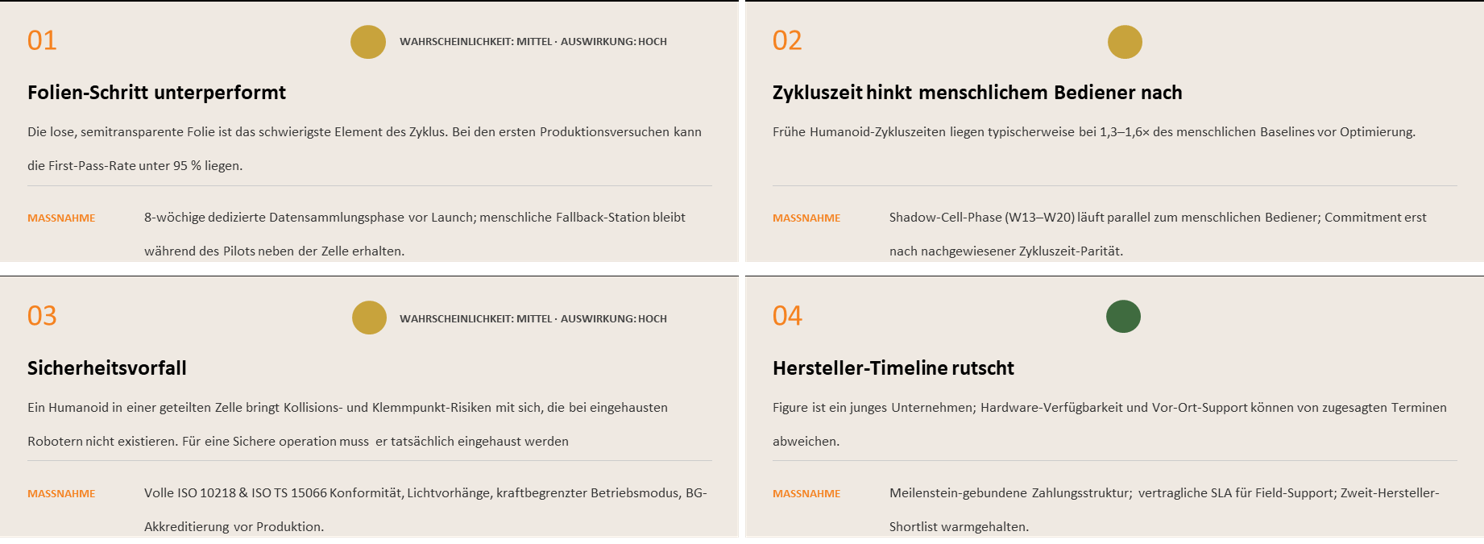
Die Stobbe Engineering GmbH entwickelt Automatisierungslösungen. Bei dem Kunden Mann & Schröder werden auf einer Verpackungslinie Kartons mit losen Kosmetiktuben in fünf Durchmesservarianten (19 bis 50 mm) manuell bearbeitet. Die Kartonabmessungen variieren erheblich in Höhe und Tubenanzahl; die Stapelposition schwankt bis zu 60 mm gegenüber dem nominellen Bandstopppunkt. Die bestehende Infrastruktur (Rollenband, vorhandener Cobot) soll erhalten bleiben. Da Mitarbeitende die Zelle beim Schichtwechsel betreten, ist eine vollständige Einhausung ohne Linienumbau nicht möglich, was erhöhte Anforderungen an die funktionale Sicherheit stellt.
Solution idea
Der Quick Check hat geprüft, ob ein humanoider Roboter diese Aufgabe zuverlässig übernehmen kann: Karton lokalisieren, Folie entfernen, Deckel öffnen und den Karton an der nächsten Station ablegen. Als Vergleichsbasis diente ein mobiler Zweiarm-Roboter (KMR iiwa dual). Die größte technische Herausforderung war die Entfernung einer semitransparenten Schutzfolie, die für Standard-RGB-Kameras kaum erfassbar ist und sich unter Luftzug bewegt. Das Ergebnis ist eine Machbarkeitsbewertung mit Empfehlung für den bevorzugten Automatisierungsansatz.
Benefit
Eine Automatisierung entlastet das Personal von körperlich einseitiger, repetitiver Arbeit. Der humanoide Ansatz ist gegenüber einer Speziallösung deutlich kosteneffizienter: Der Pilot auf Basis des Unitree H1 Max-Spec kommt auf rund 334.000 Euro Gesamtkosten, der vergleichbare mobile Zweiarm-Ansatz (KMR iiwa dual) auf rund 592.000 Euro. Beide Plattformen erreichen ähnliche Zykluszeiten von etwa 20 Sekunden pro Karton. Die humanoide Lösung profitiert von einem offenen Software Development Kit (SDK) und einer aktiven Forschungscommunity (LeRobot), was Entwicklungsaufwand und Integrationsrisiko senkt. Die bestehende Infrastruktur bleibt vollständig erhalten.
Implementation of the AI application
Der schwierigste Schritt – das Entfernen der semitransparenten Folie – wird über Imitation Learning realisiert: Teleoperations-Demonstrationen werden im LeRobot-Format erfasst und zu einer visuomotorischen Policy trainiert. Eine Polarisationskamera am Handgelenk ermöglicht die zuverlässige Foliendetektion trotz schwieriger Lichtverhältnisse. Stapellokalisierung und Greifplanung nutzen Stereo-Vision und ROS-2-basierte Bewegungsplanung auf Basis des Unitree SDK.