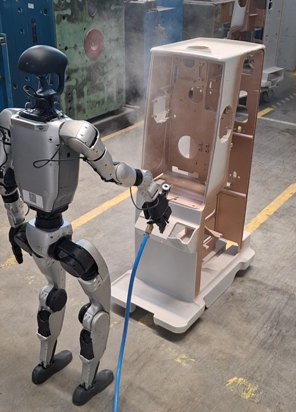
Wir wollten wissen, ob ein humanoider Roboter den Abblasprozess überhaupt tragen kann. Jetzt sehen wir, was geht und was noch offen ist.
Pascal Werba
Fried Kunststofftechnik GmbH
Kontakt am KI-Fortschrittszentrum
Joshua Beck
Humanoide in der Kunststofftechnik
Ausgangssituation
Bei der Fried Kunststofftechnik GmbH werden große Kunststoffgehäuse vor dem Lackieren manuell mit Druckluft abgeblasen. Feine Späne und Staub müssen von den Oberflächen und aus Rippen, Taschen und Bohrungen entfernt werden. Der Schritt wiederholt sich an jedem Teil, ist ergonomisch wenig attraktiv und bindet Personal für eine Tätigkeit mit geringem Wertschöpfungsanteil in staubbelasteter Umgebung.
Die Station ist für manuelle Tätigkeit ausgelegt. Das Gehäuse steht ortsfest auf einer Schiene an einer vordefinierten Position. Die Oberfläche des Gehäuses gilt als empfindlich und darf während des Abblasens nicht berührt oder beschädigt werden. Die bestehende Umgebung soll möglichst unverändert und ohne kostenintensive Anpassungen bleiben. Der Quick Check sollte klären, ob ein humanoider Roboter den Ablauf weitgehend unverändert übernehmen kann.
Lösungsidee
Ein humanoider Roboter übernimmt den Abblasvorgang in der bestehenden Station. Das Gehäuse bleibt lagefest, der Roboter führt eine eingelernte Bahn aus und bläst Oberflächen, Rippen und Bohrungen mit einem fest adaptierten Druckluft-Endeffektor ab. Eine gegriffene Luftpistole und eine eigene Sichtprüfung sind für diesen ersten Schritt nicht vorgesehen. Während des Blasens arbeitet der Roboter in einer abgegrenzten Station und die Sicherheit wird über die Zelle gelöst.
Nutzen
Mitarbeitende können von einer monotonen Tätigkeit in staubbelasteter Umgebung entlastet und für höherwertige Aufgaben eingesetzt werden. Weil Arbeitsplatz, Werkstückträger und Zugang bestehen bleiben, fällt der Umbau geringer aus als bei einer Sonderanlage. In Engpässen kann weiter manuell gearbeitet werden.
Der Quick Check schuf vor einer Investition eine Entscheidungsgrundlage: welche Roboterfähigkeiten der Anwendungsfall wirklich braucht, wo heutige Plattformen reichen und welche Lücken über die Anlage statt über den Roboter zu schließen sind.
Die Erkenntnisse lassen sich auf ähnliche manuelle Reinigungs- und Handhabungsschritte übertragen.
Umsetzung der KI-Applikation
Das Fraunhofer IPA hat den Abblasprozess bei Fried Kunststofftechnik aufgenommen, mit dem hauseigenen Humanoid Capabilities Navigator bewertet und eingeordnet und anschließend den Ablauf per VR-Teleoperation des Unitree G1 am realen Gehäuse erprobt. Der Unitree G1 deckt Mobilität und eine feste Blasbahn ab. Kritisch bleiben Reichweite, Rückstoß der Druckluft, Wiederholgenauigkeit und Safety. Empfehlung: Druckluft als festen Endeffektor auslegen und einen industrietauglichen Humanoiden Roboter in einer abgegrenzten Station betreiben.