Kontakt am KI-Fortschrittszentrum
Theo Jacobs
Humanoider Packassistent
Ausgangssituation
Am Nacharbeitsplatz einer automatisierten Packstation erfolgt das manuelle Nachpacken von Kartonagen aus Quelltablaren in Zielkartons, wenn der automatisierte Prozess nicht erfolgreich abgeschlossen werden kann. Ursachen für die erforderliche Nacharbeit sind insbesondere nicht saugfähige Kartonoberflächen, ein für den robotischen Sauggreifer zu hohes Objektgewicht, nicht erkannte Pickpunkte durch die Bildverarbeitung sowie Packfälle, die eine Umorientierung der Artikel im Tablar erfordern.
Die Nacharbeit umfasst das lagerichtige Umsetzen und Einbringen der Objekte in den Zielkarton unter Einhaltung des maximal zulässigen Befüllgrades. Zusätzlich werden bei Bedarf das erforderliche Füllmaterial ermittelt und damit verbleibende Leerstellen gefüllt.
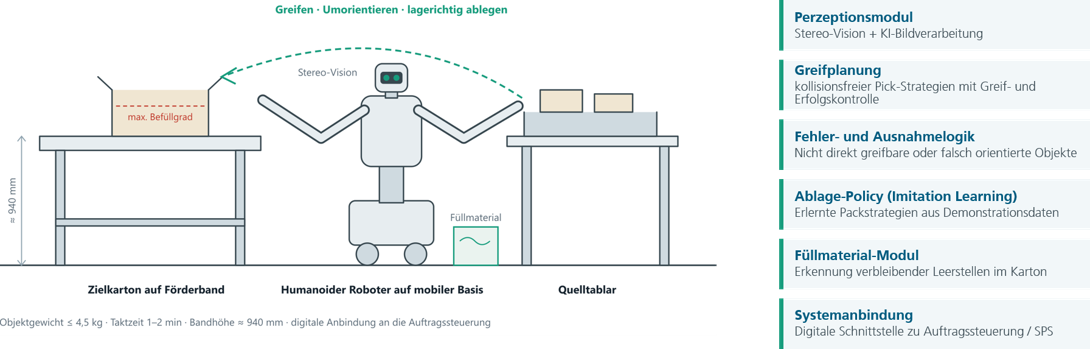
Um sicherzustellen, dass der Auftrag vollständig ist, kann eine Kommunikation mit der übergeordneten Auftragssteuerung über eine digitale Schnittstelle oder alternativ über ein Bedienpanel analog zur Werkerinteraktion erfolgen. Die zu handhabenden Objekte besitzen ein Gewicht von bis zu 4,5 kg. Die angestrebte Taktzeit beträgt 1–2 Minuten bei einer Förderbandlaufhöhe von ca. 940 mm.
Lösungsidee
Die Lösungsidee sieht einen humanoiden Roboter bzw. einen humanoiden Oberkörper auf mobiler Basis als flexiblen Nacharbeitsplatz vor, um die automatisierte Packstation zu unterstützen. Das System fährt autonom an die Bearbeitungsposition, lokalisiert Karton und Tablar mittels Stereo-Vision und identifiziert den nächsten Bearbeitungsfall. Die Aufnahme der Objekte erfolgt visionbasiert mit Greif- und Erfolgskontrolle; bei Bedarf werden Artikel freigelegt oder umorientiert. Das lagegerechte Ablegen im Zielkarton erfolgt anhand erlernter Packstrategien unter Einhaltung des zulässigen Befüllgrades. Verbleibende Leerstellen werden durch bedarfsgerechte Zugabe von Füllmaterial ergänzt. Über digitale Schnittstellen kommuniziert das System mit der Anlagensteuerung zur Auftragsprüfung und Statusrückmeldung.
Nutzen
Der Einsatz eines humanoiden Roboters bzw. eines humanoiden Oberkörpers auf mobiler Basis ermöglicht die automatisierte Bearbeitung von Nacharbeitsfällen in der Packlogistik, die bisher manuell ausgeführt werden müssen. Durch die Fähigkeit, bestehende Arbeitsplätze, Fördertechnik und Bedienkonzepte zu nutzen, kann die Lösung ohne grundlegende Anpassungen in bestehende Anlagen integriert werden. Die Kombination aus mobiler Navigation, visueller Objekterkennung und flexibler Manipulation reduziert manuelle Eingriffe, erhöht die Anlagenverfügbarkeit und senkt Stillstands- sowie Personalkosten.
Durch die Fähigkeit zur Umorientierung von Objekten, zum lagegerechten Nachpacken und zur bedarfsgerechten Zugabe von Füllmaterial können auch komplexe Ausnahmefälle automatisiert verarbeitet werden. Die digitale Anbindung an die Auftragssteuerung verbessert Transparenz, Prozesssicherheit und Nachverfolgbarkeit und schafft die Grundlage für einen skalierbaren und wirtschaftlichen Betrieb.
Umsetzung der KI-Applikation
Die KI-Anwendung basiert auf einer modularen Perzeptions- und Manipulationsarchitektur für einen humanoiden Roboter auf mobiler Basis. Über Stereo-Vision und KI-gestützte Bildverarbeitung werden Karton, Tablar und Objektpositionen in Echtzeit erkannt. Eine Greifplanung bestimmt stabile und kollisionsfreie Pick-Strategien, ergänzt durch eine Fehlerlogik für nicht direkt greifbare oder falsch orientierte Objekte. Die Ablage im Zielkarton erfolgt mittels einer erlernten Policy aus Demonstrationsdaten (Imitation Learning) unter Berücksichtigung des maximalen Füllgrades. Ergänzend sorgt ein Materialerkennungsmodul für die bedarfsgerechte Zugabe von Füllmaterial. Die Anbindung an die Anlagensteuerung erfolgt über digitale Schnittstellen zur Status- und Auftragsrückmeldung.